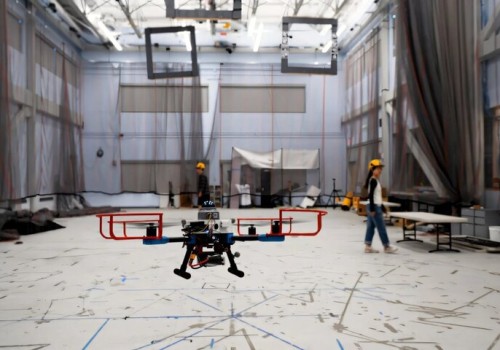


به گزارش پایگاه خبری اگنا، این سامانه که «ساندو» (SANDO) نام دارد، موانع متحرک را با کرههای مجازی احاطه میکند که موقعیتهای احتمالی آنها در آینده را نشان میدهند. سپس با در نظر گرفتن این موانع، مسیری بدون برخورد در فضای سهبعدی ایجاد میشود که با گذشت زمان تغییر میکند. نویسنده اصلی این پژوهش ایده این پژوهش را از فاجعه هستهای فوکوشیما در ژاپن الهام گرفته است.
شبیهسازیها نشان دادند که ساندو در مقایسه با سامانههای پیشرفته موجود سریعتر عمل میکند. همچنین این سامانه در ۱۲ پرواز واقعی پهپادی توانست از برخورد با تمام موانع متحرک اجتناب کند.
کاهش بار محاسباتی، ادغام قابلیتهای یادگیری ماشینی برای دریافت فرمانهای صوتی و امکان هماهنگی چند پهپاد برای عملیات امداد و نجات، از جمله اهداف آینده این پروژه هستند.
عبور ایمن رباتها از موانع پیشبینینشده
مناطق حادثه دیده مکانهای مناسبی برای حرکت بر اساس یک مسیر از پیش تعیینشده نیستند. نقشهها ممکن است ناقص باشند، آوارها جابهجا شوند و موانع جدید از هر جهتی ظاهر شوند.
سامانه جدید موسسه فناوری ماساچوست مسیر پروازی ایمنی را درباره حرکتهای احتمالی آینده موانع ایجاد میکند و به پهپاد اجازه میدهد حتی بدون داشتن نقشهای از محیط، از برخورد با آنها اجتناب کند.
ساندو برای این کار نیازی ندارد بداند موانع دقیقا به کدام سمت حرکت میکنند؛ تنها کافی است حداکثر سرعت قابل انتظار آنها مشخص باشد.
برنامهریزی مسیر برای اجتناب از خطرات پیشبینینشده
این سامانه ابتدا موانع متحرک را شناسایی میکند، آنها را دستهبندی میکند و حرکتشان را زیر نظر میگیرد. سپس هر مانع را با یک کره مجازی احاطه میکند که محدوده حرکت احتمالی آن را در هر جهت و طی یک بازه زمانی مشخص نشان میدهد. هرچه سامانه بخواهد حرکت موانع را در آینده دورتر بررسی کند، اندازه این کره بزرگتر میشود.
برای مثال، عابری را تصور کنید که حواسش به اطراف نیست و در حال حرکت است. به جای آنکه فرض کنیم این فرد به حرکت در مسیر مستقیم خود ادامه میدهد، سامانه فضای کافی را برای تمام موقعیتهایی در نظر میگیرد که او میتواند با توجه به محدودیت سرعتش به آنها برسد.
ساندو با در نظر گرفتن این محدودههای ایمنی که به تدریج گسترش مییابند، یک کریدور ایمنی ایجاد میکند؛ مسیری متشکل از بخشهای متصل به یکدیگر در فضای سهبعدی که از موانع خالی هستند.
از آنجا که این کریدور با گذشت زمان تغییر میکند، خطراتی را نیز در نظر میگیرد که ممکن است پس از محاسبه اولیه مسیر، وارد مسیر پرواز پهپاد شوند.
یک برنامهریز مسیر مبتنی بر نقشه حرارتی نیز مناطق پرتراکم از نظر موانع را مشخص میکند و پهپاد را به سمت مسیرهای خلوتتر هدایت میکند. ساندو در داخل کریدور ایمنی، سریعترین مسیر پروازی را محاسبه میکند و با استفاده از رایانه نصبشده روی پهپاد، کریدور و مسیر پرواز را به طور مداوم به روزرسانی میکند.
موفقیت در آزمایشهای شبیهسازی و پرواز واقعی
در شبیهسازیها، ساندو در مقایسه با چند سامانه پیشرفته دیگر سریعتر به مقصد رسید و در تمام محیطهای آزمایش شده از برخورد اجتناب کرد.
این سامانه همچنین در ۱۲ پرواز واقعی با پهپاد توانست از برخورد با تمام موانع متحرک جلوگیری کند.
این نتایج از کارآمدی روش پیشنهادی حمایت میکنند، اما موفقیت در ۱۲ پرواز به معنای آمادگی قطعی سامانه برای استفاده در تمام شرایط بحران نیست.
گام بعدی؛ هماهنگی چند پهپاد در عملیات نجات
از جمله گامهای بعدی این پروژه میتوان به کاهش حجم محاسبات مورد نیاز و اتصال ساندو به سامانههای یادگیری ماشینی اشاره کرد؛ سامانههایی که امکان دریافت دستورها به زبان طبیعی را فراهم میکنند.
کوندو در ویدئوی همراه این پژوهش، از هدف دیگری نیز سخن میگوید؛ هماهنگ کردن چند پهپاد به گونهای که بتوانند مشاهدات خود را با یکدیگر به اشتراک بگذارند و وظایف جستوجو را میان خود تقسیم کنند.
هدف این فناوری تنها جلوگیری از آسیب دیدن یک پهپاد نیست. اگر ساندو بتواند فراتر از محیط آزمایشگاه نیز عملکرد قابل اعتمادی از خود نشان دهد، ممکن است به امدادگران کمک کند مناطق خطرناک را سریعتر جستوجو کنند، بی آنکه لازم باشد پیش از اعزام پهپادها، خودشان وارد این مناطق شوند.
این فناوری همچنین میتواند برای هدایت پهپادها در ساختمانهای فروریخته، تونلهای معادن یا محلههای پرتراکم شهری کاربرد داشته باشد.
انتهای پیام/
مطالب مرتبط
جهت ارسال دیدگاه ابتدا باید با مشخصات کاربری خود وارد سایت شوید.


